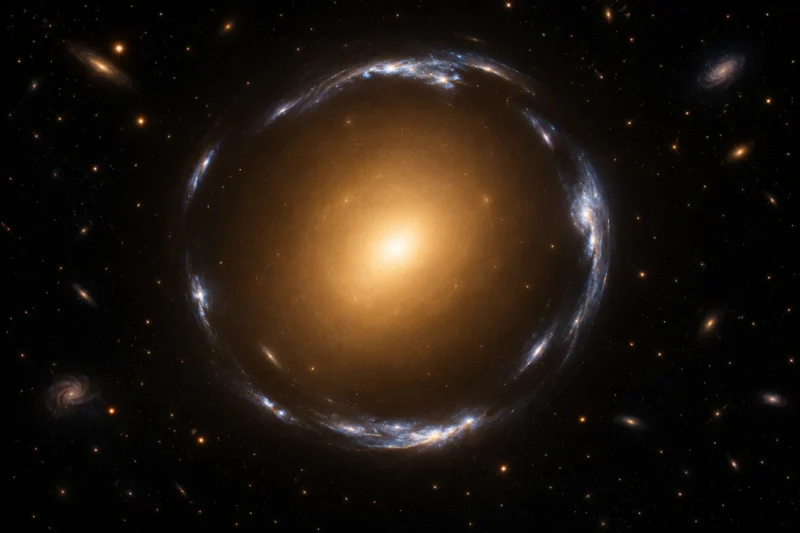

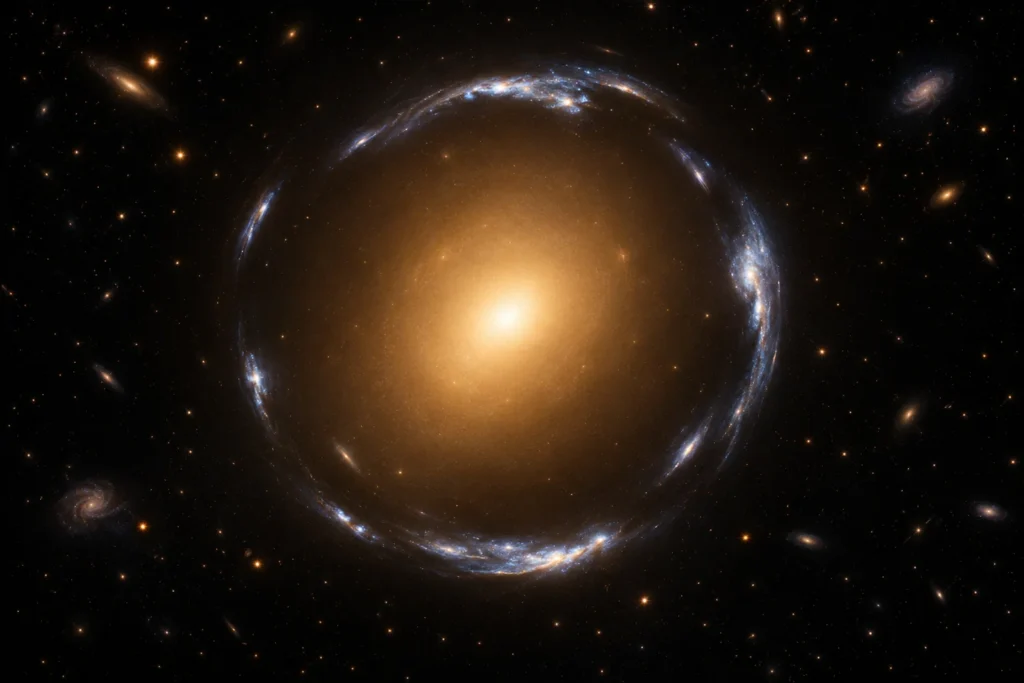
天空中的一段银色弧光,可能是一座背景星系被前景引力拉弯后的像。弧线围住的区域往往藏着质量分布的信息,有时甚至能看到同一个背景星系的多个像。然而望远镜看见的是到达探测器的光。前景星系自身在发光,背景星系本来的形状未知,图像还经过了光学模糊和采样。要从这张图推出哪部分结构由引力造成,需要对整个成像过程作出假设。
Hezaveh 等在 2017 年研究了把卷积神经网络用于这一反演。网络从大量有已知参数的模拟图像中学会估计一组透镜模型参数,再用同一流程处理哈勃图像。它把不少逐次拟合的工作移到预先训练阶段。能多快给出第一个答案,与那个答案在什么条件下可信,是两道独立的题。
把星系形状和引力偏折拆开
可以把透镜想成一幅坐标变换。对每个观测方向 θ,给定透镜质量模型便可计算偏折,再找出光在没有透镜时对应的源位置 β。一段明亮弧的多个像素可能源自背景星系中的相邻区域。多个像中的亮度纹理也可能一一对应,这是多像成像有助于约束模型的原因。真实分析还得为背景星系的亮度分布选择表示方式,卷积望远镜的点扩散函数,最后估计像素噪声。
有时一个简单的圆对称透镜已经能大致解释弧的位置。有时透镜呈椭圆形,沿长轴和短轴的偏折不同。周围星系和视线方向上的物质还可施加外部剪切,改变弧形。在像素图上,质量椭率和外部剪切的部分作用很相似。扩大模型的自由度可以改善拟合,却也会让多个参数同时变化。对照有独立环境观测的系统,才能判断把额外偏折归到透镜自身是否合理。
前景质量和前景发光之间也要区分。一张光学图像能看见恒星发光产生的中心亮斑,重力对应的则是投影总质量,其中还可能含暗物质。拟合输出的质量中心不必被光中心牢牢固定。如果预处理直接抹掉中心附近的像素,还要问它是否连可能提供透镜信息的像一起去除了。
点质量例子里的两个像
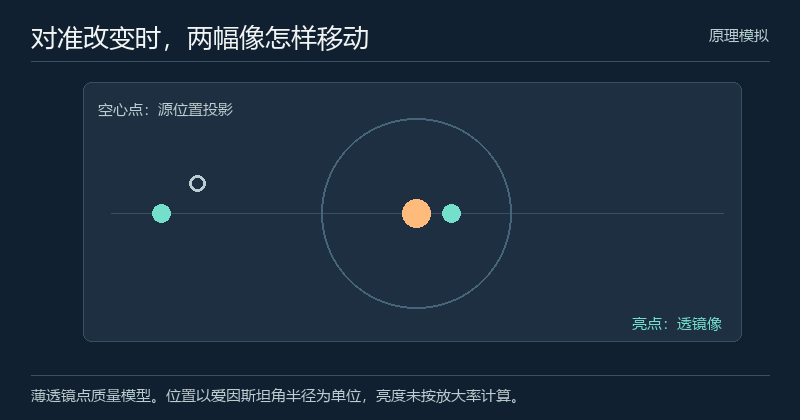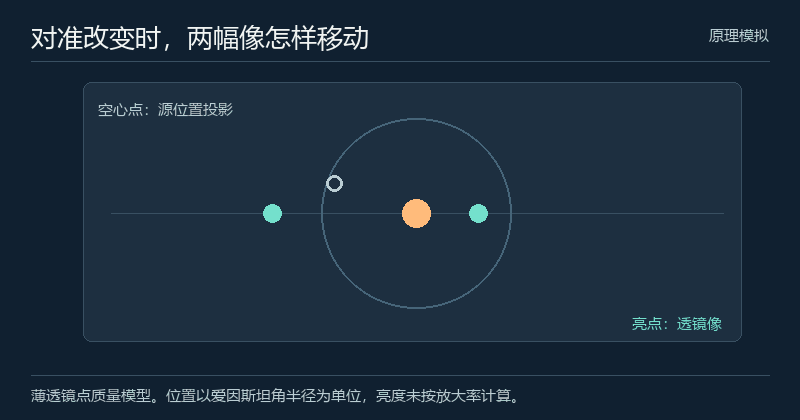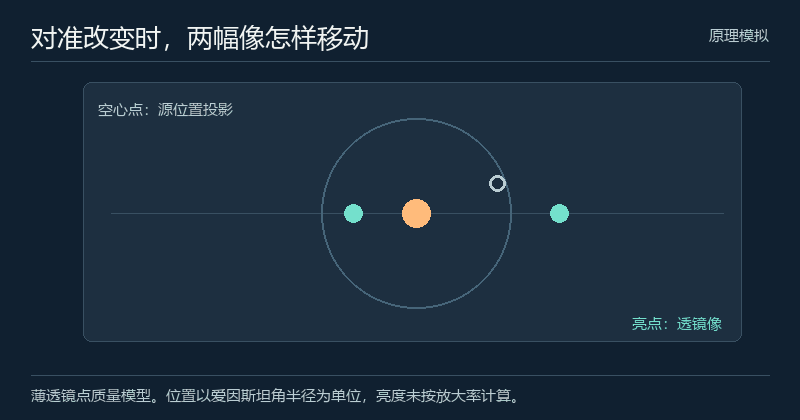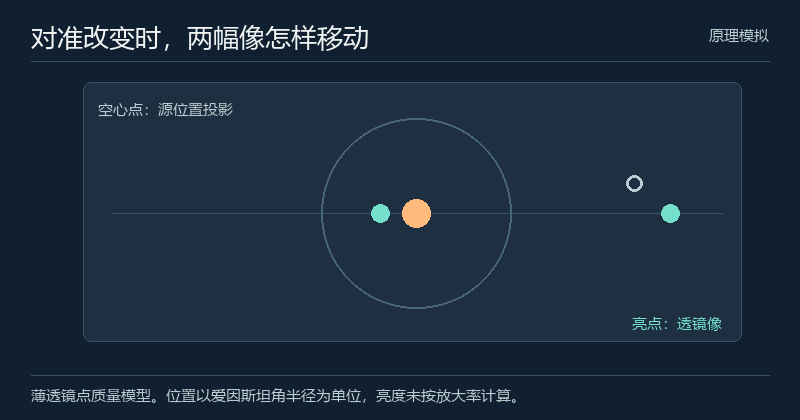
图中的动图使用薄透镜点质量模型,把角度用爱因斯坦角半径归一化。简化到一条轴上,源位置 u 与像位置 x 满足 u = x − 1/x。取一个假设的源位置 u = 1,可以得到方程 x² − x − 1 = 0。它有两个解,约为 1.618 和 −0.618。前者意味着一幅像在源的同侧,后者意味着另一幅像落在相反一侧。源恰好与透镜及观测者对齐时,轴对称模型允许像分布在爱因斯坦环上。
这个算例给了两项直觉。第一,一座背景源可以产生多个像,数图上有几处亮斑不能直接等同于数背景星系。第二,源稍微偏离中心也会改变像的相对位置。若把真实图上的任意亮斑强行配成两个像,得到的质量尺度会随着配对规则变化。要把对应关系当作证据,通常还需要形态、色彩乃至光谱上相容。动图只算位置,把亮度留作示意。真实像的通量还受放大率、背景源尺寸及观测过程影响。
对于扩展星系,整条弧由源面上不同位置共同贡献。真实星系透镜也通常用扩展质量分布表示。点质量例子的好处是清楚显示偏折如何产生多幅像。把它直接用于整段弧光的精确拟合,误差会来自模型本身,单纯提高网络精度无法消除。
展开演示动图 · 薄透镜的两个像
从模拟图像学会五个参数
Hezaveh 等用模拟透镜训练卷积网络,在指定的质量模型中估计五个参数,包括爱因斯坦半径、两个椭率分量和两个透镜中心坐标。样本中改变背景星系,并让系统接触成像模糊、噪声和像素缺陷等条件。训练完成后,网络可以把图像直接映射为参数。论文还将结果与真实哈勃观测的已有分析对照,给出了模型面对实际数据的初步检验。
这跟逐一搜索拟合参数的区别主要在计算放在哪里。常规模型对每次试探都做一次预测成像,再用残差更新下一组参数。网络在训练时看过很多变化,之后可以迅速给出一组估计。这一特点适合需要迅速处理大量候选的分析。不过解题范围依赖训练模拟。比如模拟里的背景源变化不充分,模型可能把某些人造形态当成质量参数的提示。真实图像里只要这条对应关系不成立,网络再快也会快速给出一个有偏答案。
独立验证时,应留出未用于训练的背景源形态。在不同的噪声水准、不同分辨率和不同前景光减除条件下复跑,检查参数偏差如何变化。还可把部分难例按透镜奇偶性、角尺度及弧的覆盖范围单独统计。若模型只在弧光最典型、背景减除最干净的一组表现好,平均精度很难回答它是否适合处理巡天中的普遍系统。
好看的拟合为什么仍可能给不确定的质量
假设尝试一种改动,在透镜模型中加入均匀的面质量分量,同时缩放原来的质量分布和源面坐标。某些成像约束在这种变换下可以保持相容。这就是质量片退化所表达的一类歧义。Schneider 与 Sluse 讨论了它对利用透镜时间延迟推断宇宙学参数的影响。看起来几乎同样的弧,可能支持不同的质量分布和时间延迟解释。若训练时只允许单一模型族,网络可以很确定地给出一个答案,却避开了本来存在的解释空间。
再考虑选择不同的源面光分布。一个有足够自由度的背景模型可能消化一部分前景质量模型的错配。残差低说明生成的图像接近实际观测,却没有直接证明所有内部参数都接近真值。比较不同质量和光源模型的预测,再把关键系统交给更细致的推断,才能看到哪些结论依靠图像,哪些结论主要来自先验选择。
将估计放到分布中也有用。Perreault Levasseur 等继续研究了如何为网络输出估计参数不确定性。检验这类区间时,可以让带有已知真值的留出系统通过同一流程。例如一个宣称覆盖 90% 真值的区间,在一组相同条件下的 100 个独立模拟中,覆盖数应该大致接近 90。在某些复杂图像上只覆盖一半,即使全体平均接近目标,也应报告覆盖不足发生在哪里。
怎样检验网络值得用在巡天里
先设一个简洁基线,用轻量的参数拟合对同一组系统作分析。对照时使用相同图、相同像素掩膜和可比较的模型族。再看网络在给定运行时间内产生多少可用于后续复核的初值。若只是省去了初始化时间、最终精细拟合仍未变慢,这本身就是一种有价值的收益,可以单列出来。
再做更难的反例。用另一类质量剖面产生模拟图,加入外部剪切、非圆对称的点扩散函数或卫星星系。拿训练好的模型预测,再将结果放回独立的成像计算中检查。若只有某些方向上的弧出现系统残差,往往比一个全图平均分更容易找到漏掉的物理量。还可以准备根本没有强透镜的图像,避免一个参数回归器给所有输入都硬解释出可信的透镜。值得一提的是,识别候选和估计既有候选的质量参数属于不同阶段,两者应各自测试。
最后要保留原图、处理掩膜、模型假设和复算记录。这样一批快速估计既能服务于选样和排序,也能让天文学家针对重要对象重新检查。神经网络在这条链中的长处,是把有物理结构的映射做成快速初估。对具体星系质量的解释,仍由多种独立约束和可复核的模型给出。
从角半径换算质量需要哪些距离
爱因斯坦半径测得的是天空上的角度。以圆对称薄透镜为例,环的物理半径等于透镜的角直径距离乘以该角半径。这个圆内的投影质量可写作圆面积乘以临界面密度,而临界面密度还取决于观测者与透镜、观测者与源、透镜与源的三段角直径距离。于是两套系统即使环在照片上看起来一样大,只要透镜和源的红移不同,换算后的质量就可以明显不同。单张图像回归的角半径不能代替这些距离信息。
做误差预算时,可以先对固定距离下的角半径做扰动,再单独传播红移和宇宙学参数的不确定性。决定分组的是后续科学用途。例如评价模型能否用于大批巡天候选时,可重点考查角尺度偏差。要把某一个罕见系统用来约束更细的质量模型,就需要把独立红移测量、视线环境和它们的不确定性并入分析。这个分工避免把网络的像素级测试做得很精细,却在最后一步质量换算中遗漏更大的误差项。
参考资料
- Hezaveh 等,Fast Automated Analysis of Strong Gravitational Lenses with Convolutional Neural Networks,2017
- Perreault Levasseur 等,Uncertainties in Parameters Estimated with Neural Networks,2017
- Schneider 与 Sluse,Mass-sheet degeneracy, power-law models and external convergence,2013
- Legin 等:用灵活先验与隐式似然估计强透镜参数的后验分布,2022 年预印本